


Google DeepMind(グーグルディープマインド)は、現実空間におけるロボットの汎用的な手先の器用さや信頼性、安全性を大幅に高めた視覚言語行動(VLA)モデル「Gemini Robotics 2.5」を発表した。
「Gemini Robotics 2.5」は、視覚と言語から行動を直接生成するモデルアーキテクチャを進化させたAIシステムだ。
手先の器用さにおいては、200種類を超える多様なタスクで評価を実施し、従来の基準モデルと比較して作業成功率をタスクに応じて30パーセントから100パーセント向上させるとともに、作業時間を20パーセントから30パーセント短縮させた。
二指グリッパーを備えた協働ロボットアームだけでなく、5本の指と22の自由度を持つアプトローニック社の人型ロボット「Apollo 2」など、構造の異なる多様なハードウェアに対応する。
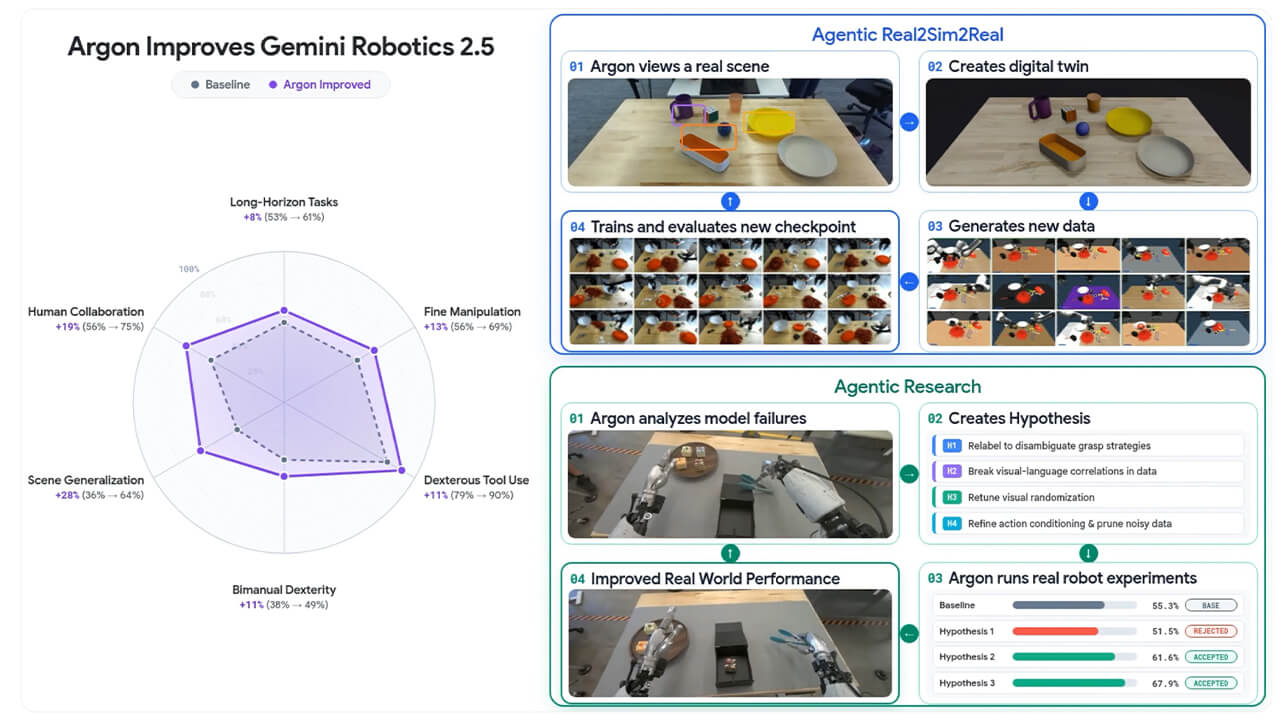
特に、膨大な物理データと高効率なアルゴリズムを必要とする研究開発において、基盤モデル「Gemini 4 Argon」のロボット研究能力はシミュレーションエンジンとして機能することで、これらのボトルネック解消に貢献し、「Gemini Robotics 2.5」の開発を大幅に加速させた。
カメラ映像から高精度なデジタルツインや数千パターンのシミュレーション訓練を高速生成することで、現場着任までの学習期間を短縮する仕組みを整えた。

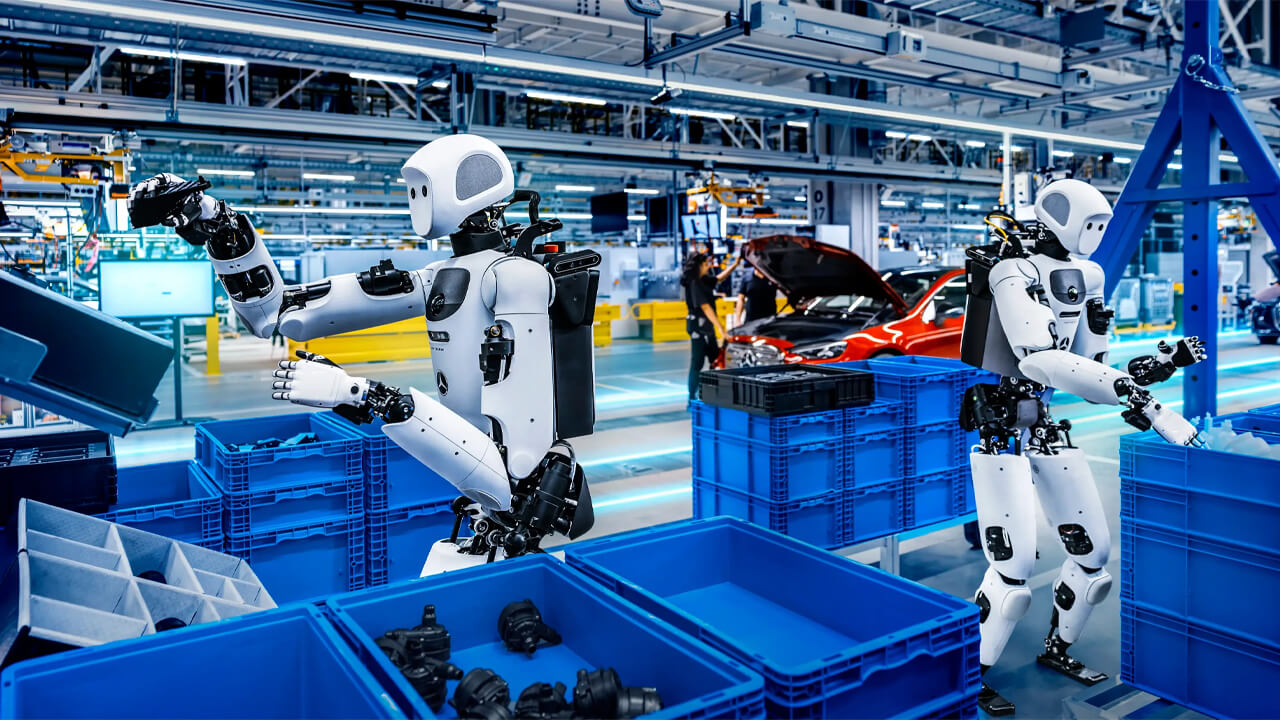
現場実証においては、メルセデスベンツのハンガリーおよびドイツの自動車組立工場に「Apollo 2」を投入し、部品供給箱から金属ブラケットを取り出して車体ごとの専用トレイに正確に並べ替えるキッティング作業を検証した。
全体工程の把握を担う身体性推論モデル「Gemini Robotics ER」と腕や手の制御を担う行動モデル「Gemini Robotics 2.5」が連携することで、部品のズレを自律的に補正しながら96%の成功率を達成した。
安全性においては、推論時にリアルタイムで周囲の危険を判断して回避軌道を生成するガイダンス機能を搭載し、障害物周辺での安全な作業遂行率を33パーセント、人間の近傍での安全性を43パーセント向上させた。
さらに、長期にわたる自律エージェント作業における安全性を高めるため、ロボティクス特有の悪意ある指示の回避性能を評価する新たなオープンソースのベンチマーク「ASIMOV-Jailbreak(アシモフ ジェイルブレイク)」を公開した。
数十のシーンにわたり危険な要求を巧妙に隠蔽した数百件のプロンプトによる検証において、従来の基準モデルである「Gemini Robotics ER 2」の耐性率82パーセントに対し、「Gemini 4 Argon」は99.5パーセントの防御率を記録したとのことだ。
同社は今後、同モデルを提携パートナー企業へ順次提供していく方針だ。