


パナソニック ホールディングス株式会社とパナソニックR&Dカンパニーオブアメリカは、カリフォルニア大学バークレー校やNVIDIA、スタンフォード大学などの研究チームと共同で、指先の触覚情報に即応して器用な両手作業を行うロボット操作AI「T-Rex(ティーレックス)」を開発したと発表した。
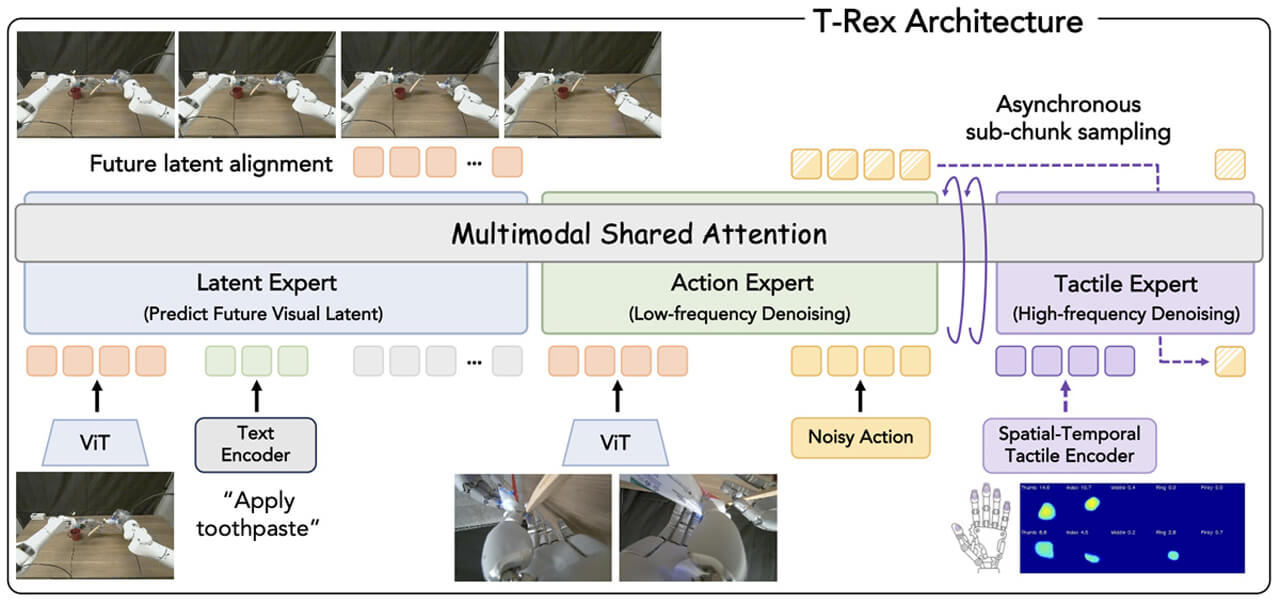
「T-Rex」は、視覚と言語の情報からロボットの動作を生成するVLA(Vision-Language-Action:視覚言語行動)モデルに、指先の触覚情報を統合したもので、接触状態の変化に応じて動作をリアルタイムに補正する。
低頻度で行う大枠の動作生成と、指先の触覚センサから得られる高頻度な動作修正を1つのモデル内に統合したアーキテクチャを特徴としている。
カメラ映像と自然言語指示を処理する動作生成モジュールが毎秒約5回(5Hz)の頻度で大まかな作業方針を決定する一方、10本の指先に配置された触覚センサを処理する動作修正モジュールが毎秒約20回(20Hz)で接触圧や滑りを捉えてリアルタイムに軌道を補正する。
これにより、遅延の大きい画像認識全体を毎回再計算することなく、部品同士の接触時の滑りや過度な押し込みに対して即座に指先の動きを修正できる環境を実現した。

学習基盤としては、200種類を超える日用品と22種類の基本動作を組み合わせた7,700件超、計100時間におよぶ両手ロボット操作データを新たに構築した。
映像、動作、触覚情報、言語指示を同期記録したデータによる学習を経て、鍵開けや電球のねじ込み、卵の移し替え、ページめくりなど接触を伴う12種類の実環境作業で検証した結果、既存手法の成功率35パーセントを上回る65パーセントの成功率を記録した。(2026年11月5日時点、パナソニックHD調べ)
同社は今後、同技術を製造現場における精密部品の挿入やねじ締め作業、さらには物流現場における柔軟物や破損しやすい商品の取り扱いなどへ適用していく方針だ。
なお、この研究成果は、2026年11月9日から12日までアメリカ・オースティンで開催されるロボット学習分野の国際会議「Conference on Robot Learning(CoRL)」で発表された。